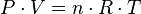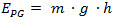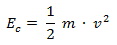viernes, 10 de febrero de 2017

FUNCIONES 4 (TRABAJO QUE FALTABA PRESENTAR)

#include <iostream>
#include <math.h>
using namespace std;

double x, y, X1, Y1, X2, Y2,R1, R2, R, phi, PHI1, PHI2, S;
double PI = 3.141562;
double Multiplicar (double n1,double m1,double n2,double m2); // DECLARACION DE LA FUNCION
double Dividir (double n1,double m1,double n2,double m2);
double Sumar (double n1,double m1,double n2,double m2);
double Restar (double n1,double m1,double n2,double m2);
int main ()
{
    int opcion;
    do
    {
    cout<< "********** MENU ********* \n\n";
    cout<< "1) MULTIPLICAR VECTORES \n";
    cout<< "2) DIVISION VECTORES \n";
    cout<< "3) SUMA VECTORES \n";
    cout<< "4) RESTA VECTORES \n";
    cout<< "*************************** \n\n";
    cout<< "        Ingrese una opcion <>  "; cin>> opcion;
    switch (opcion)
    {
       case 1:
       {
            cout<<"Ingrese el X1 = "; cin>> X1;
            cout<<"Ingrese el Y1 = "; cin>> Y1;
            cout<<"Ingrese el X2 = "; cin>> X2;
            cout<<"Ingrese el Y2 = "; cin>> Y2;
            Multiplicar (X1,Y1,X2,Y2); // Invocacion o llamada
       }break; //fin del caso 1
     
       case 2:
       {
            cout<<"Ingrese el X1 = "; cin>> X1;
            cout<<"Ingrese el Y1 = "; cin>> Y1;
            cout<<"Ingrese el X2 = "; cin>> X2;
            cout<<"Ingrese el Y2 = "; cin>> Y2;
            Dividir (X1,Y1,X2,Y2); // Invocacion o llamada
            }break; //fin del caso 2
           
       case 3:
       {
            cout<<"Ingrese el X1 = "; cin>> X1;
            cout<<"Ingrese el Y1 = "; cin>> Y1;
            cout<<"Ingrese el X2 = "; cin>> X2;
            cout<<"Ingrese el Y2 = "; cin>> Y2;
            Sumar (X1,Y1,X2,Y2); // Invocacion o llamada
            }break; //fin del caso 3
           
       case 4:
       {
            cout<<"Ingrese el X1 = "; cin>> X1;
            cout<<"Ingrese el Y1 = "; cin>> Y1;
            cout<<"Ingrese el X2 = "; cin>> X2;
            cout<<"Ingrese el Y2 = "; cin>> Y2;
            Restar (X1,Y1,X2,Y2); // Invocacion o llamada
            }break; //fin del caso 4
       }// FIN DEL SWITCH
} while (opcion !=0); //fin do while

system ("pause");
return 0;
}// fin del programa;

// ZONA DE FUNCIONES
double Multiplicar (double n1,double m1,double n2,double m2)
{
       // X1=n1=1, Y1=m1=2, X2=n2=3, Y2=m2=4
       R1 = sqrt (pow(n1,2) + pow(m1,2));
       R2 = sqrt (pow(n2,2) + pow(m2,2));
      PHI1 = atan(m1/n1);
      PHI2 = atan(m2/n2);
       R = R1 *  R2;
       phi = PHI1 +  PHI2;
       // S     R    C
       // 180  PI   200
       S = (180 * phi)/PI;
     
       cout<< "EL RADIO ES: "<<R<<" Y SU ANGULO ES: "<<S<< endl;
      }// FIN DE MULTIPLICA
double Dividir (double n1,double m1,double n2,double m2)
{
       // X1=n1=1, Y1=m1=2, X2=n2=3, Y2=m2=4
       R1 = sqrt (pow(n1,2) + pow(m1,2));
       R2 = sqrt (pow(n2,2) + pow(m2,2));
      PHI1 = atan(m1/n1);
      PHI2 = atan(m2/n2);
       R = R1/R2;
       phi = PHI1  - PHI2;
       // S     R    C
       // 180  PI   200
       S = (180 * phi)/PI;
     
       cout<< "EL RADIO ES: "<<R<<" Y SU ANGULO ES: "<<S<< endl;
}// FIN DE divide
double Sumar (double n1,double m1,double n2,double m2)
{
       x= X1 + X2;
       y = Y1 + Y2;
       cout<<"x = "<<x<<" y = "<<y<< endl;
       cout<<"vector: "<<x<<" +i = "<<y<< endl;
} //Fin de sumar
double Restar (double n1,double m1,double n2,double m2)
{
       x= X1 - X2;
       y = Y1 - Y2;
       cout<<"x = "<<x<<" y = "<<y<< endl;
       cout<<"vector: "<<x<<" +i = "<<y<< endl;
} //Fin de restar


miércoles, 8 de febrero de 2017

EVALUACION N° 04

        #include <iostream>
        using namespace std;
        int main ()
        {
        int i, n, SUMA, Opcion;
        do
        {
        cout<<"*****MENU 1*****\n ";
        cout<<" 1) Suma de los n primeros numeros \n";
        cout<<" 2) Suma de los n primeros numeros pares \n";
        cout<<" 3) Suma de los n primeros numeros impares \n";
        cout<<" 4) el factorial de n \n";
        cout<<"******************************************** \n";
        cout<<"    Ingrese una opcion < > 0"; cin >>Opcion;
        switch (Opcion)
        {
        case 1:
        {
        int i, n, SUMA ;
        // declaracion
         cout<<"ingrese el valor de N: "; cin>>n;
         i= 1;
         SUMA=0;
         for (i= 1; i<=n; i++)
         SUMA=SUMA +i;
         cout<<"la suma de los primeros numeros enteros es: ";
         cout<< SUMA << endl;
         };break;
               
        case 2:
        {
        int i, n, SUMA;
        // declaracion
        cout<<"ingrese el valor de N: "; cin>>n;
        i= 1;
        SUMA=0;
        while (i<=n)
        {
        SUMA=SUMA+ 2*i;
        i++;
        }
        // fin del while
        cout<<"la suma de los primeros numeros pares es:";
        cout<< SUMA<< endl;
        };break;
               
        case 3:
        {
        int i, n, SUMA;
        cout<<"ingrese el valor de N:"; cin>>n;
        i=1;
        SUMA=0;
        do
        {
        SUMA=SUMA+ (2*i-1);
        i++;
        }while (i<=n);
         // fin del while
        cout<<"la suma de los primeros numeros impares es: ";
        cout<< SUMA<< endl;
        };break;
        case 4:
        {
   
        int i, n, fact;
        //DECLARACION
        i = 1;
        fact = 1;
        cout<<"Ingrese el valor de N: "; cin>>n;

        while (i<=n)
        {
        fact = fact * i;
        i++;
        //FIN DEL WHILE
        }

        cout<<"el factorial de "<<n<< " es: "<< fact << endl;
        };break;
        }
         // fin del switch
                 
        }while (Opcion!=0);
         // fin del while

        system("pause");
        return 0;
        }// fin del programa

EVALUACIÓN N° 3

#include <iostream>
using namespace std ;
int main ()
{
    int opcion;
    cout << "menu\n";
    cout << "1)tension de clases\n";
    cout << "2)tension cortante\n";
    cout << "3)elasticidad deformacion\n";
    cout << "4)ley de hooke\n";
    cout << "...elija una opcion";cin>>opcion;
switch(opcion)
{
case 1:
{
     int a,p;
     double o;
     cout<<"ingrese tension de barra a: ";cin>>a;
     cout<<"ingrese resultante de la tension p: ";cin>>p;
     {
     o=p/a ;
     cout<<"la resultante es: "<< o << endl;
     }
}; break;
case 2:
{
     int p,a;
     double t;
     cout<<"ingrese el esfuerzo cortante p: ";cin>>p;
     cout<<"ingrese la tension especifica cortante media a: ";cin>>a;
     t= p/a ;
     cout<<t<<endl;
};break;
case 3:
{
     int g,i;
     double e;
     cout<<"ingrese alargamiento g: ";cin>> g;
     cout<<"ingrese deformacion o alargamiento unitario i: ";cin>>i;
     e=g/i;
     cout<<e<<endl;
};break;
case 4:
{
     int p,a;
     double o ;
     cout<<"ingrese tension proporcional de la deformacion p: ";cin>>p;
     cout<<"ingrese alargamiento a: ";cin>>a;
    o=p/a;
     cout<<o<<endl;
};break;
}//fin del switch
system ("pause");
return 0;
}//fin del programa


Ley de Hooke


Robert Hooke ( 1635 - 1703) fue un científico inglés. Es considerado uno de los científicos experimentales más importantes de la historia de la ciencia, polemista incansable con un genio creativo de primer orden. Sus intereses abarcaron campos tan dispares como la biología, la medicina, la horología (cronometría), la física planetaria, la mecánica de sólidos deformables, la microscopía, la náutica y la arquitectura. Participó en la creación de la primera sociedad científica de la historia, la Royal Society de Londres. Sus polémicas con Newton acerca de la paternidad de la ley de la gravitación universal han pasado a formar parte de la historia de la ciencia: parece ser que Hooke era muy prolífico en ideas originales que luego rara vez desarrollaba.


La ley de elasticidad de Hooke o ley de Hooke, establece la relación entre el alargamiento o estiramiento longitudinal y la fuerza aplicada.  La elasticidad es la propiedad física en la que los objetos con capaces de cambiar de forma cuando actúa una fuerza de deformación sobre un objeto.  El objeto tiene la capacidad de regresar a su forma original cuando cesa la deformación.  Depende del tipo de material.  Los materiales pueden ser elásticos o inelásticos. Los materiales inelásticos no regresan a su forma natural.


La ley de Hooke establece que el alargamiento de un muelle es directamente proporcional al módulo de la fuerza que se le aplique, siempre y cuando no se deforme permanentemente dicho muelle.
F=k⋅(x−x0)
donde:

  • F es el módulo de la fuerza que se aplica sobre el muelle.
  • k es la constante elástica del muelle, que relaciona fuerza y alargamiento. Cuanto mayor es su valor más trabajo costará estirar el muelle. Depende del muelle, de tal forma que cada uno tendrá la suya propia.
  • x0 es la longitud del muelle sin aplicar la fuerza.
  • x es la longitud del muelle con la fuerza aplicada.


Resultado de imagen para ley de hooke 


martes, 4 de octubre de 2016

GASES IDEALES Y ECUACION DE ESTADO
La ley de los gases ideales es la ecuación de estado del gas ideal, un gas hipotético formado por partículas puntuales, sin atracción ni repulsión entre ellas y cuyos choques son perfectamente elásticos (conservación de momento y energía cinética). Los gases reales que más se aproximan al comportamiento del gas ideal son los gases monoatómicos en condiciones de baja presión y alta temperatura.
Empíricamente, se observan una serie de relaciones entre la temperatura, la presión y el volumen que dan lugar a la ley de los gases ideales, deducida por primera vez por Émile Clapeyron en1834.
LA ECUACIÓN DE ESTADO
La ecuación que describe normalmente la relación entre la presión, el volumen, la temperatura y la cantidad (en moles) de un gas ideal es:

P cdot V = n cdot R cdot T ,!
Donde:
  • P = Presión
  • V = Volumen
  • n = Moles de Gas
  • R = Constante universal de los gases ideales
  • T = Temperatura absoluta

                               MEMOTECNIA 


PRIMERA LEY DE LA TERMODINAMICA

Un sistema termodinámico puede intercambiar energía con su entorno en forma de trabajo y de calor, y acumula energía en forma de energía interna. La relación entre estas tres magnitudes viene dada por el principio de conservación de la energía.

Para establecer el principio de conservación de la energía retomamos la ecuación estudiada en la página dedicada al estudio de sistemas de partículas que relaciona el trabajo de las fuerzas externas (Wext) y la variación de energía propia(ΔU) :


Nombramos igual a la energía propia que a la energía interna porque coinciden, ya que no estamos considerando la traslación del centro de masas del sistema (energía cinética orbital).

Por otra parte, el trabajo de las fuerzas externas es el mismo que el realizado por el gas pero cambiado de signo: si el gas se expande realiza un trabajo (W) positivo, en contra de las fuerzas externas, que realizan un trabajo negativo; y a la inversa en el caso de una compresión. Además, ahora tenemos otra forma de suministrar energía a un sistema que es en forma de calor (Q).


Luego la expresión final queda:


Este enunciado del principio de conservación de la energía aplicado a sistemas termodinámicos se conoce como Primer Principio de la Termodinámica.

Energía potencial gravitatoria (EPG)
Es la que tienen los cuerpos debido a la gravedad de la tierra. Se calcula multiplicando el peso por la altura. Se suele considerar que a una altura cero la Epg es cero, por lo tanto se calcula como:
Energía potencial gravitatoria

Energía potencial gravitatoria


EPG = Energía potencial gravitatoria [J]
P = Peso del cuerpo [N]
h = Altura a la que se encuentra [m]
m = Masa del cuerpo [kg]
g = Aceleración de la gravedad [m/s2]

Energia cinetica

Es la energía que tiene un cuerpo debido a su velocidad. Se calcula como:

Energía Cinética

EC = Energía cinética [J]
m = Masa del cuerpo [kg]
v = Velocidad a la que se desplaza [m/s]


EJERCICIOS EN EL DEV C ++

PV= nRt


Q=iE +  W

Ep= m.g.t
Ec=1/2 m. v2


miércoles, 21 de septiembre de 2016

DECLARACIONES:

•  TENASAS.
•  LLAVE MECÁNICA n° 14 .
•  TUBO DE PRUEBAS.
•  PROBADOR DE INYECTORES.
•  GENERADOR DE PULSOS.
•  BATEA DE ULTRASONIDO.


ASIGNACIÓN:

•  TENASAS: Sirve para desajustar las bridas que sostienen a los inyectores.

•  LLAVE MECÁNICA N°14: Utilizado para desajustar algunas piezas pequeñas que están presionadas a los inyectores.

•  TUBO DE PRUEBAS: Es un tubo como el tubo de ensayo que trabaja junto con el probador de pulsos.

•  PROBADOR DE INYECTORES: Sirve para observar el caudal que cada uno va a dar dentro el tubo de pruebas.

•  GENERADOR DE PULSOS: Es un instrumento diseñado para producir un tren periódico de pulsos de igual amplitud y también se encarga de excitar a los inyectores a una frecuencia parecida al rango de trabajo que hacen en el motor del carro. Su finalidad es la limpieza de los inyectores.

•  BATEA DE ULTRASONIDO: Es un dispositivo de limpieza que utiliza los ultrasonidos. Sirve para limpiar los inyectores. Eso da una limpieza casi perfecta.


PROCEDIMIENTO:

•  Retirar los tornillos, también las rampas y desmontar cada uno de los seguros para sacar los inyectores.

•  Llevar los 4 inyectores a los probadores en donde se ve el caudal, que trabajaran con el generador de pulsos.

•  Luego se pasa por la batea ultrasonidos en donde se hará la limpieza final  y correctiva.

•  Para culminar se instalan devuelta los inyectores al riel, cada vez que se haga una limpieza de inyectores se deben reemplazar los pre filtros de los inyectores para un mejor funcionamiento.


RESULTADO:

Ahorro de dinero, ya que cuando los inyectores están mal hay sobre consumo de combustible.

VALORES

■ DISCIPLINA 

→ Puntualidad
→ Perseverancia
→ Igualdad
→ Respeto

Resultado de imagen para valores

METAS A 5 AÑOS


METAS  A 5 AÑOS

- Culminar mi carrera con éxito y experiencia laboral.
- Tener la capacidad para poder contribuir con mi región. 
- Ser una persona correcta.
- Ser especialista en la especialidad de  hidráulica de                    maquinarias. 
- Haber contribuido con la mejora de mi facultad.